
Contents
14 Apr 2024 • 11 minutes
800V 전기자동차 전환: HIL 시뮬레이션의 중요한 역할
이 백서는 800V 전기자동차 아키텍처로의 전환, 주요 테스트 과제, 그리고 HIL 시뮬레이션의 역할을 살펴봅니다. 또한 효율적인 HILS 플랫폼을 구축하는 방법을 설명하고, 400V 시스템에서 800V 시스템으로의 명확한 전환 경로를 제시합니다.
개요:
현재 대부분의 전기자동차는 400V 전력 시스템 아키텍처를 사용합니다. 하지만 800V의 고전압이 차세대 전력 아키텍처로 떠오르고 있으며, 여러 제조업체에서 이미 800V 고전압 시스템 모델을 출시했습니다. 그러나 800V로 전환하는 것은 단순히 더 높은 전압의 배터리를 사용하는 것이 아니라 800V 시스템을 처리하는 모든 부품이 400V 시스템에 비해 적절한 정격과 내구성을 갖춰야 되기 때문에 간단하지 않습니다. 향상된 신뢰성 및 안전 기능을 제공하기 위해서는 400V 아키텍처를 단순히 재사용할 수 없습니다.
다행히도 더 높은 전압을 처리할 수 있다면 400V 전기자동차 시스템 개발 및 아키텍처 탐색에 사용된 대부분의 테스트 장비를 800V에도 재사용할 수 있습니다. 또한 장비가 PXI 또는 LXI와 같은 표준을 기반으로 하는 경우, 필요하다면 쉽게 800V로 변환할 수 있습니다. 즉, 전기자동차 개발자들은 새로운 장비에 많은 비용을 투자하지 않고도 400V에서 800V로 테스트를 전환할 수 있습니다.
왜 800V인가?
오늘날 도로를 주행하는 대부분의 전기자동차는 효율, 비용, 성능 간의 균형을 맞추기 위해 300~500V 범위의 배터리 팩을 사용하는 400V 아키텍처를 채택하고 있습니다. 국제 에너지 기구(International Energy Agency)에 따르면 전 세계 전기자동차 판매량은 2023년의 1380만 대에서 2024년에는 1780만 대로 급증할 것으로 예상될 정도로 전기자동차의 인기가 높아지면서 사용자의 기대치가 높아지고 있습니다. 특히 주행 거리가 길어지는 것과 충전시간 단축에 대한 요구사항이 많아지고 있습니다.
배터리 팩의 전압 범위가 600~900V인 800V 아키텍처로 전환하면 사용자들의 두 가지 기대치를 모두 충족할 수 있습니다. 포르쉐, 현대, 기아, 아우디 등 일부 자동차 제조업체는 이미 800V 모델을 출시했습니다.
전기자동차 아키텍처의 전압을 두 배로 늘리면 다음과 같은 이점이 있습니다:
- 전기 효율 향상. 이는 주로 다음과 같은 이유 때문입니다:
- 전기 손실 감소. ‘P = V x I’이므로 전력이 동일할 때 전압이 두 배가 되면 전류가 절반으로 줄어듭니다. 그러나 전력 손실(주로 열로 나타남)은 전류의 제곱에 비례합니다(Ploss = I²R). 전류를 절반으로 줄인다는 것은 전력 손실이 이전의 4분의 1로 줄어든다는 것을 의미합니다.
- 무게 감소. 전기 효율이 개선되어 모터와 같은 전기기계 부품의 크기와 무게를 줄이면서도 동일한 기계 동력을 얻을 수 있습니다. 와이어 게이지가 더 적기 때문에 전선 규격(단면적, CSA)도 줄일 수 있습니다.
- 더 넓은 범위. 이는 전기 효율을 개선하여 무게를 줄인 덕분입니다.
- 빠른 충전시간. 일반적으로 800V 아키텍처로 전환하면 10%에서 80%까지 충전하는 시간이 절반으로 줄어들 수 있습니다. 배터리 냉각 기술이 발전하면 충전 시간은 이보다 더 단축될 수 있습니다. 참고: 급속 충전 또는 방전 동안 피해야 할 문제가 열 축적이므로, 차량 가속도도 개선될 수 있습니다. 열이 축적되면 배터리 수명이 단축되고, 너무 빨리 충전할 경우 화재가 발생할 수 있기 때문입니다.
위의 모든 요소를 결합하면 주행 거리가 길고, 원하는 경우 빠른 가속이 가능한 고속 충전 차량을 만들 수 있습니다. 예를 들어, 최근 발표된 LOTUS사의 EMEYA는 2.8초 안에 0에서 100km/h까지 가속할 수 있고 610km의 WLTP 주행거리를 자랑하며, 350kW로 충전할 수 있어 18분 이내에 10%에서 80%까지 충전이 가능하다고 주장되었습니다.
참고: 전력 손실을 줄이는 것은 자동차 전력의 세계에서 일어나고 있는 또 다른 변화, 즉 12V에서 48V로의 전환의 배경이기도 합니다. 12V는 1960년대부터 자동차에서 사실상 DC 전압으로 사용되어 왔으며 헤드라이트, 표시등, 실내등, 인포테인먼트 시스템 등에 사용되고 동력 조향 장치, 능동 현가 장치, 파워 윈도우, 열선 스크린 및 시트와 같은 서브 시스템은 특히 전력 소모가 많은 장치들입니다. 다시 말하지만, 전압을 높이면 더 높은 효율을 달성할 수 있습니다. 전압을 4배로 높이면 전류는 4분의 1로 줄어들고 손실은 16분의 1로 줄어듭니다. 일부 마일드 하이브리드 차량은 이미 48VDC를 사용하고 있으며, 테슬라의 CyberTruck은 이를 사용한 최초의 BEV입니다.
배터리 화학의 경우, 현재의 전기자동차 배터리 팩에는 액체 전해질을 사용하는 리튬 이온(Li-ion) 셀이 사용되고 있습니다. 대안으로 반도체 배터리가 있습니다. 리튬은 여전히 필요하지만 동일한 셀 에너지 밀도에서 더 적은 양으로, 전해질이 액체가 아니기 때문에 화재의 위험이 줄어듭니다. 충전 속도도 빠르며, 많은 전기자동차 제조업체가 '80% 충전까지 걸리는 시간'을 언급하는데, 그 이유는 마지막 20% 충전에 시간이 오래 걸릴 수 있기 때문입니다. 실제로 셀의 성능이 저하되면 최종 20% 충전이 불가능할 수 있으며, 자동차 부문에서 리튬 이온 셀이 80% 이상 충전되지 않는 것은 수명이 다한 것으로 간주됩니다. 반도체 전지는 리튬 이온을 대체할 유력한 경쟁자이며, 2023년 토요타는 2027년까지 전기자동차용 반도체 전지를 대량 생산할 계획을 발표했습니다. 나트륨 이온 배터리는 또 다른 대체 배터리 기술입니다. 아직 개발 단계는 아니지만 2033년까지 나트륨 이온 전지가 전 세계 전기자동차 시장의 6%를 차지할 것으로 예상됩니다.
800V로 전환할 때 발생하는 도전 과제
800V로의 전환은 진일보한 단계로 여겨지지만 도전 과제가 없는 것은 아닙니다. 예를 들어, 배터리 팩은 더 많은 하위 구성 요소(예시: 셀)를 직렬로 배치해야 합니다. 그러나, 셀을 병렬로 연결하는 것이 더 쉽기 때문에 제조 기술에서는 도전 과제일 수 있습니다.
800V 전기자동차의 배터리 관리 시스템(BMS)은 더 높은 전압에서 전압, 전류 및 전력 측정을 수행해야 하므로 400V 전기자동차보다 더 복잡해야 하며, 결함/오류를 조기에 감지하려면 이러한 측정의 감도(정확도 및 해상도)가 높아야 합니다. 실제로 오류 감지는 그 어느 때보다 중요하며, 고전력을 처리하는 BMS 및 기타 시스템은 필요한 경우 안전하고 신속하게 시스템 가동정지를 할 수 있어야 합니다.
오류에 대한 추가적인 완화책은 이중화이며, BMS가 관리해야 할 또 다른 사항일 수 있습니다. 이중화는 항공우주 및 안전이 중요한 기타 산업에서 흔히 볼 수 있는 관행으로, 일부 구성 요소의 중복과 경우에 따라 전원 경로를 대체하는 것을 볼 수 있습니다. 앞서 설명한 무게 절감 효과 중 일부는 이중화 조치로 어느 정도 상쇄해야 할 수도 있습니다.
800V에서는 아크 및 절연 파괴의 위험이 커져 차량의 신뢰성과 안전성이 저하될 수 있습니다. 따라서 더 높은 스탠드오프 전압과 함께 내구성이 뛰어난 부품이 필요합니다. 또한 더 나은 절연 재료가 필요하며 고전압 소스/부하 및 서브 회로와 모두 연결되는 모듈 또는 서브 시스템에는 안전하고 우수한 성능의 절연이 필요합니다.
또한 더 높은 전압에서 작동하면 인버터 내에서 전자파 간섭(EMI)이 발생할 가능성이 높아질 수 있습니다. 저레벨 신호가 손상되면 EMI로 인해 오류가 발생할 수 있습니다. 따라서 간섭을 방지하고 규제 표준을 준수하기 위해 향상된 EMC 설계 고려 사항이 필요합니다.
전기자동차 충전 인프라와 400V 및 800V 고속 충전 호환성 보장이라는 더 큰 그림도 고려해야 합니다. 400V 충전소의 보급이 전기자동차 운전자들이 원하는 만큼 빠르게 이루어지지 않았기 때문에 일부 충전소를 800V 충전 시스템으로 업그레이드하는 것은 현실적이지 않습니다. 물론 800V 충전소를 새로 지을 수도 있지만, 만약 400V 전기자동차가 이를 사용하려면 어떻게 해야 할까요? 한 가지 해결책은 전기자동차에 DC-DC 전력 컨버터를 사용하는 것입니다. (그림 1 참조)

그림 1 - 온보드 DC-DC 컨버터를 통해 해결 가능한 400V/800V 전기자동차와 400/800V 충전소 간의 호환성
앞서 언급했듯이 400V 아키텍처에서 800V 아키텍처로의 전환은 진화하는 단계이자, 이미 위의 과제를 해결하기 위해 장비에 투자한 (혹은 아직 투자 중인) 전기자동차 OEM과 주요 부품을 개발하는 업체들이 취하고 있는 조치입니다.
하드웨어-인-더-루프 및 시뮬레이션의 이점
전기자동차용 시스템을 개발할 때 대부분의 기업은 하드웨어가 사용(또는 개발)을 고려 중인 구성 요소와 실제 조건을 그대로 모사하는 하드웨어-인-더-루프 시뮬레이션(HILS)을 사용하는 테스트 중심 개발 전략을 채택합니다 즉, 테스트 중인 (예를 들어 BMS 같은) 하드웨어는 하드웨어가 직면하게 될 실제 작동 조건을 모사한 시뮬레이션 환경과 상호 작용합니다. 여기에는 온도, 압력 및 환경 요인과 같은 물리적 조건과 동작 및 진동과 같은 동적 조건의 시뮬레이션이 포함될 수 있으므로 엔지니어는 현장에서 마주하게 될 조건과 매우 유사한 조건에서 시스템이 어떻게 작동하는지 확인할 수 있습니다.
개발 중인 하드웨어(및 소프트웨어)를 시뮬레이션 된 실제 조건에 적용시킴으로써 엔지니어는 개발 프로세스 초기에 설계, 구성 요소 또는 제어 알고리즘의 잠재적인 문제와 약점을 파악할 수 있습니다. 이는 설계를 개선하고 제품 개발 수명 주기 후반에 비용이 많이 드는 문제를 방지하는 데 매우 중요합니다.
전기자동차 개발과 관련된 시뮬레이션의 뚜렷한 장점은, 예를 들어, 실제 배터리 팩을 사용하지 않고도 BMS의 동작을 평가하기 위해 급속 방전 및 쇼트와 같은 가혹하고 극단적인 오류 조건을 안전하게 생성할 수 있다는 점입니다.
HIL 테스트 플랫폼 생성
HIL 테스트 플랫폼을 처음부터 새로 만들 수도 있지만, 그렇게 하는 것은 금전적, 시간적 비용이 많이 들기 때문에 자동차 업계에서는 금기하는 경향이 있습니다. 그래서 업계 표준 플랫폼을 사용하는 것을 적극 권장하고 있습니다. 고려해야 할 두 가지 표준은 각각 PCI 및 이더넷 산업 표준을 기반으로 하는 PXI와 LXI입니다.
두 가지 표준 모두 많은 전세계 공급업체에서 다양한 상용 제품을 지원하며, 공급업체에 의존하지 않는 플러그-앤드-플레이 기능(주변 기기를 컴퓨터 본체에 연결만 하면 바로 사용할 수 있게 되어 있는 것)을 원활하게 제공합니다. 가장 큰 장점은 제품의 장기 수명이 보장되고 공급업체가 단종에 대비한 관리 프로세스를 갖추고 있다는 점입니다.
다음은 각 표준에 대한 간단한 설명입니다:
- PXI(PCI eXtensions for Instrumentation)는 테스트 시스템 구축 시 유연성과 확장성을 모두 갖춘 견고한 모듈형 플랫폼입니다. 이 표준은 섀시에서 트리거링과 타이밍을 정의하여 시스템 내 여러 모듈 간의 동기화를 지원합니다. PCI 기반이기 때문에 결정론적 동작으로 인해 실시간 시스템에도 이상적입니다.
- LXI(LAN eXtensions for Instrumentation)는 기계적 설치 공간이 정해져 있지 않아 통합 테스트 시스템과 벤치탑 장비 모두에 이상적입니다. 따라서 물리적으로 크거나 번거롭거나 문제가 있는 구성품을 테스트 시스템의 다른 부분과 분리할 수 있습니다. 또한 전력 및 냉각 요구 사항은 LXI 장치의 용도에 맞게 설계되어 효율성을 높이고 보다 전문화된 제품을 구현할 수 있습니다. 마지막으로 LAN 기반이기 때문에 중계기 없이도 이더넷을 통해 대규모 테스트 시스템을 최대 100m까지 네트워크화 할 수 있으며 전 세계 어디에서나 LXI 유닛을 제어할 수 있습니다.
참고: 피커링은 두 가지 표준을 기반으로 하는 하이브리드 솔루션, 즉 회사의 모든 PXI 모듈을 수용할 수 있는 LXI 섀시를 개발했습니다. 그 결과 이더넷을 통해 제어할 수 있는 폼 팩터에서 PXI의 모듈성(및 수천 개의 모듈에 대한 접근)을 구현할 수 있게 되었습니다.
400V에서 800V로 테스트를 변경하는 경로
앞서 언급했듯이, 자동차 부문에서 서비스를 제공하는 많은 OEM 및 시스템 하우스는 전기자동차 개발 및 검증을 위해 (HILS 시스템을 포함한) 장비들에 투자하였습니다. PXI 또는 LXI 플랫폼을 사용하는 경우 좋은 점은 400V 아키텍처에서 800V 아키텍처로 전환할 때 이미 투자한 많은 모듈이 여전히 목적에 적합하므로 테스트 시스템의 상당 부분을 단순히 재사용할 수 있다는 것입니다.
전압 정격이 더 높아서 재사용할 수 없는 부품의 경우, PXI 및 LXI의 모듈성 및 확장성 덕분에 업그레이드된 부품으로 쉽게 교체할 수 있습니다.
이 백서의 다음 몇 가지 항목에서는 800V 아키텍처에 사용하기에 적합한 몇 가지 피커링 인터페이스 제품에 대해 설명합니다.
배터리 셀 시뮬레이션
배터리 셀 시뮬레이션은 전기자동차 개발에 필수적인 요소입니다. 또한 팩 전체가 아닌 셀 수준에서 시뮬레이션하는 것이 중요합니다. 예를 들어 전기자동차의 BMS는 완전히 충전된 팩을 볼 수 있어야 합니다. 따라서 이 기능을 검증하려면 개별 3.2~3.7V 셀을 시뮬레이션하는 동시에 셀을 쌓아 전체 스택 전압을 생성할 수 있어야 합니다. 즉, 400V용 96셀 직렬 스택에서 800V용 192셀까지 시뮬레이션할 수 있어야 합니다.
또한 BMS는 셀 밸런스를 담당하고 있습니다. 즉, 테스트 하드웨어는 정지 상태와 충전 및 방전 중에 각 셀의 충전 수준을 시뮬레이션하고 불균형을 유발해야 합니다.
셀을 독립적으로 시뮬레이션하기 때문에 셀 에뮬레이터가 더 높은 전압을 처리할 수 있는 한, 스택에 시뮬레이션 된 셀을 추가하는 것만으로 400V 아키텍처에서 800V 아키텍처로 전환할 때 동일한 장비를 사용할 수 있습니다.
그림 2는 PXI (41-752A) 및 PXIe (43-752A)에 사용 가능한 멀티 채널 배터리 시뮬레이터 모듈의 블록 다이어그램입니다. 최대 7V 및 300mA까지 공급이 가능한 여러 전원 공급 채널(각 슬롯 당 2개, 4개 또는 6개)로 구성되었고, 서로 절연되어 있으며 또한 시스템 접지로부터 절연되어 있습니다. 따라서 모듈의 전원 공급 장치를 사용하여 배터리 셀 스택을 에뮬레이션할 수 있습니다. 또한 각 채널은 충전 중인 배터리를 에뮬레이트하기 위해 최대 300mA까지 싱크할 수 있습니다. 각 채널은 독립적인 전원 및 감지 연결을 제공하므로 시뮬레이터가 원격 부하를 감지하고 배선 손실을 수정할 수 있습니다.

그림 2 – 41/43-752A 6-채널 배터리 시뮬레이터 모듈의 블록 다이어그램
참고: 배터리 셀 시뮬레이션 모듈은 기본적으로 전류를 싱크할 수 있는 전압 소스이기 때문에 배터리 셀 개발이 주요 용도로 꼽히지만, 다른 여러 용도로도 사용할 수 있습니다.
고전압 스위칭
고전압 스위칭은 신호를 연결하거나 분리해야 하는 테스트 시스템 내의 모든 어플리케이션에서 사용할 수 있으며 서로 다른 지점 간 신호 이동도 가능합니다. 또한 세가지 스위칭 구성 중 하나를 사용하여 달성할 수 있습니다.
- SPST스위치처럼 상시 개방되거나 상시로 닫히는 기본적인 형태
- 입력과 출력을 자유자재로 연결할 수 있는 매트릭스
- 단일 입력을 여러 출력에 연결할 수 있는 멀티플렉서
각 구성은 여러 릴레이 및 연결로 제공되며, 최대 kV까지 스위칭할 수 있는 스위칭 모듈을 사용할 수 있습니다. 이러한 모듈은 절연 스위칭 및 차단기 시뮬레이션으로 사용하는 등 스위칭이 필요한 모든 어플리케이션에 이상적입니다.
고전압 스위칭은 피커링 인터페이스의 60개 이상의 PXI/PXIe 모듈 및 28개의 LXI 모듈 등 다양한 솔루션을 사용하여 달성할 수 있습니다. 예를 들어, 40-323-901(PXI) 및 42-323-901(PXIe)은 고전압 전원 스위칭이 필요한 어플리케이션에 적합한 14xSPST 릴레이 모듈입니다. 이 제품들은 최대 0.25A까지 전류 처리가 가능하며, 콜드 스위칭의 경우 최대 9 kVDC (9 kVAC 피크), 핫 스위칭의 경우 최대 최대 7.5kVDC(7.5kVAC 피크)까지 가능합니다.
RTD 시뮬레이션
배터리 팩(여러 지점), 모터, 파워 인버터, 충전기 포트, 차 내부 등 전기자동차의 여러 위치에서 온도를 모니터링해야 합니다. 이 작업에 적합한 대중적이고 비교적 저렴한 트랜스듀서 유형으로는 저항 온도 센서(RTD)가 있습니다. RTD 센서의 저항은 온도에 비례합니다. RTD 센서 종류 중 가장 일반적인 장치는 PT100이며 이 장치는 백금으로 만들어지고 0ºC에서 100Ω의 저항을 가지고 있습니다. 그 외에도 다양한 유형의 RTD센서가 있으며 RTD는 양수 또는 음수 온도 계수(각각 PTC 또는 NTC)를 갖습니다.
테스트 중인 설계를 잠재적으로 광범위한 온도에 노출시키는 것이나 값비싼 환경 테스트 챔버의 사용과 비교하면 RTD 시뮬레이션은 매우 합리적입니다. PXI 기반 RTD 시뮬레이터 모듈은 여러 회사에서 제공합니다. 예를 들어, 피커링 인터페이스는 -150~850ºC의 온도 범위에 해당하는 40~900Ω의 저항 범위를 10mΩ 미만의 분해능으로 시뮬레이션할 수 있는 (4, 8, 12, 16, 20 및 24개의 채널을 포함한) 40-263을 비롯하여 RTD 시뮬레이션에 적합한 많은 모듈을 보유하고 있습니다. 그림 3은 모듈의 예시입니다.
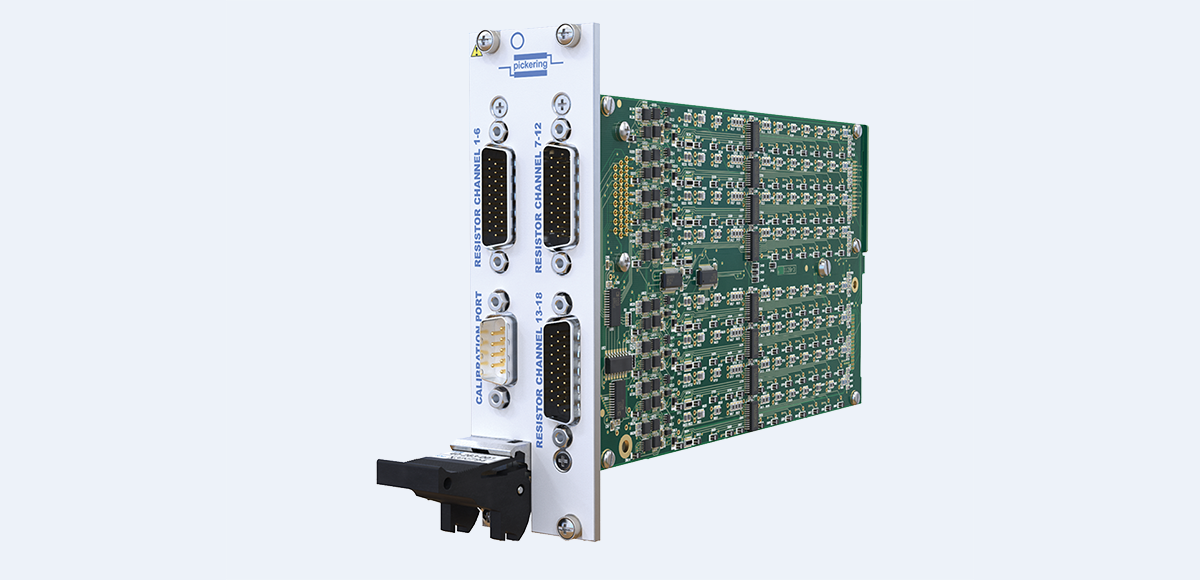
그림 3 – -150~850ºC 온도 범위에서 PT100의 저항이 어떻게 변화하는지 시뮬레이션하기 위한 3U PXI RTD 모듈, ‘40-263-001’
높은 정확도를 갖춘 열전대는 주로 제품 개발 과정에서 전기자동차에 사용됩니다. 열전대의 출력은 본질적으로 전압이 수 mV 정도로 작기 때문에 시뮬레이션이 가능합니다. 피커링 인터페이스는 8-채널, 16-채널, 24-채널 또는 32-채널의 고정밀 저전압 소스를 제공하는 다양한 PXI 밀리볼트 열전대 시뮬레이터 모듈을 보유하고 있습니다. 각 채널은 세 가지 전압 범위에서 작동하여 업계에서 사용되는 모든 표준 열전대 유형을 시뮬레이션 할 수 있습니다.
오류 삽입/주입
시스템 개발 및 검증 과정에서 오류를 삽입하는 기능은 필수입니다. 위에서 언급했듯이 시스템에서 오류가 감지되면 안전정지를 유도하거나, 이중화 기능이 내장된 경우, 오류가 감지되면 전원이 다시 라우팅되며, 이 기능은 완전히 검증되어야 합니다.
오류 주입 스위치 제품이라고도 하는 피커링 인터페이스의 PXI 오류 삽입 장치 제품군은 BMS와 같은 제어 시스템의 동작이 모든 잠재적 실제 오류 조건에서 완전히 평가되어야 하는 필수 안전 어플리케이션을 위해 특별히 설계되었습니다.
예를 들어, 40-592 오류 삽입 브레이크-아웃(FIBO)은 대규모 고밀도 스위칭 매트릭스입니다. 이 모듈은 신호/연결이 많은, 예를 들면 배터리 팩과 같은 복잡한 설계에서 다양한 오류를 시뮬레이션해야 하는 어플리케이션을 위해 설계된 다양한 모듈 중 하나입니다.
시뮬레이션할 수 있는 일반적인 오류는 그림 4와 같이 오픈 회로 및 (다른 신호/구성 요소 또는 접지로의) 쇼트 회로입니다.
참고: 아래 다이어그램에서 시험 대상체(UUT)는 BMS입니다. 신호 X2.1은 정상적으로 X2.2에 연결됩니다. 하지만 연결이 끊겼고 BMS 측에서는 Y2에서 접지가 쇼트 되었습니다. 마찬가지로 284x4 오류 매트릭스를 사용하여 248개 라인 중 하나를 나머지 238개 라인 중 하나 이상에 쇼트 시킬 수 있었습니다.
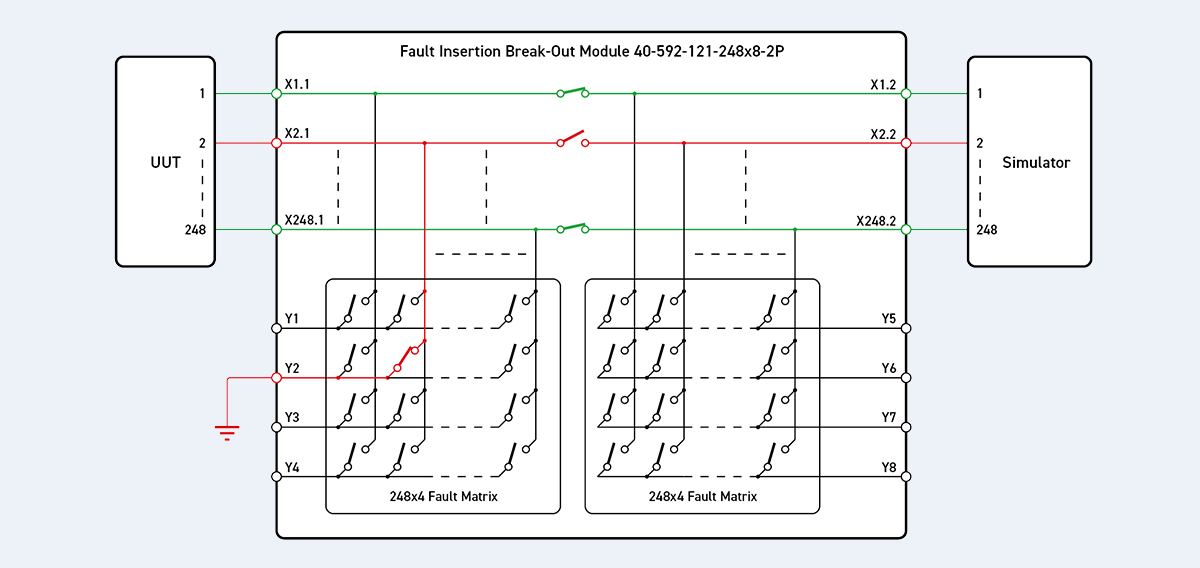
그림 4 – 오류 삽입 브레이크-아웃 모듈 40-592-121-248x8-2P를 사용한 오류 시뮬레이션.
요약
400V 아키텍처에서 800V 아키텍처로 전환하면 더 좋아진 성능과 더 빨라진 충전 등 많은 이점을 얻을 수 있습니다. 그러나 더 높은 전압을 사용하면 더 컴팩트한 구성 요소와 더 작은 게이지의 케이블/전선을 사용할 수 있어 무게를 줄일 수 있는 반면, 내구성과 안전성을 강화해야 할 필요성이 있습니다. 또한 단일 장애점(SPOF)을 완화하고 안전성과 신뢰성을 개선하기 위해 전기자동차 아키텍처에 이중화를 포함해야 한다는 요구가 증가하고 있으며, 이는 모두 제조업체의 평판에 크게 기여합니다.
시뮬레이션은 전기자동차의 아키텍처, 시스템 및 핵심 구성 요소를 개발, 탐색하고 철저하게 검증할 수 있는 가장 안전한 방법입니다. 예를 들어, 실제 배터리 팩을 사용하지 않고도 BMS의 기능을 검증할 수 있습니다. 쇼트 회로 도입과 같은 오류 주입이 훨씬 더 안전합니다. 테스트 조건과 결과를 쉽게 기록할 수 있어 추적성 면에서도 중요합니다.
현재 400V 아키텍처용 제품을 개발 중이고 800V 아키텍처로의 전환을 고려 중인 제조업체는 변환 경로가 쉽기 때문에 PXI 및 LXI 기반 테스트 장비를 사용하는 것이 합리적인 선택입니다. 예를 들어, 섀시 및 컨트롤러(PXI의 경우)와 1kV 정격 모듈을 간단히 재사용할 수 있으므로 초기 투자금을 보호할 수 있습니다.
이를 통해 배터리 팩, 모터, 전력 인버터 및 BMS와 같은 주요 시스템 구성 요소를 최적화할 수 있습니다. 견본 차량이 도로에 나올 때까지 기다릴 필요 없이 전체 시스템 성능을 확인할 수 있습니다. 또한 HIL은 자동화할 수 있기 때문에 수작업 없이 테스트를 수행할 수 있어 시스템 개발 속도가 크게 빨라집니다. HIL 테스트는 반복성이 매우 높습니다.


